Salut à tous! Nous continuons à peaufiner les mécaniques liées à la mobilité des véhicules. Certaines d’entre elles modifieront sensiblement le comportement des véhicules, les rendant plus efficaces dans certaines situations et moins dans d’autres. Nous les introduirons sur le serveur de développement afin que vous puissiez les essayer. D’autres mécaniques amélioreront les performances des véhicules quelle que soit la situation, et nous prévoyons de les déployer avec la mise à jour majeure Eagle’s Shadow. Voyons cela en détail.
Mécaniques en cours de test
Le serveur de développement proposera des mécaniques pour les systèmes de direction des véhicules à chenilles, conçues pour rapprocher leur comportement de celui de leurs homologues réels. Parmi elles figurent le mécanisme de direction à double différentiel, que nous avions déjà testé lors d’un précédent serveur de développement, ainsi que la double transmission et les mécanismes à trains planétaires (épicycloïdaux).
Double différentiel
Commençons par la théorie. Sur les véhicules équipés d’un mécanisme à double différentiel, une partie de la puissance du moteur est transmise aux chenilles par la boîte de vitesses, tandis qu’une autre partie passe par un mécanisme de direction différentiel. Le couple final appliqué au demi-arbre, qui entraîne une chenille, résulte de la combinaison du couple fourni par la boîte de vitesses et du couple transmis par le mécanisme différentiel, qui ralentit un demi-arbre tout en accélérant l’autre. Cette configuration permet de ralentir une chenille tout en utilisant l’énergie “économisée” pour accélérer l’autre.
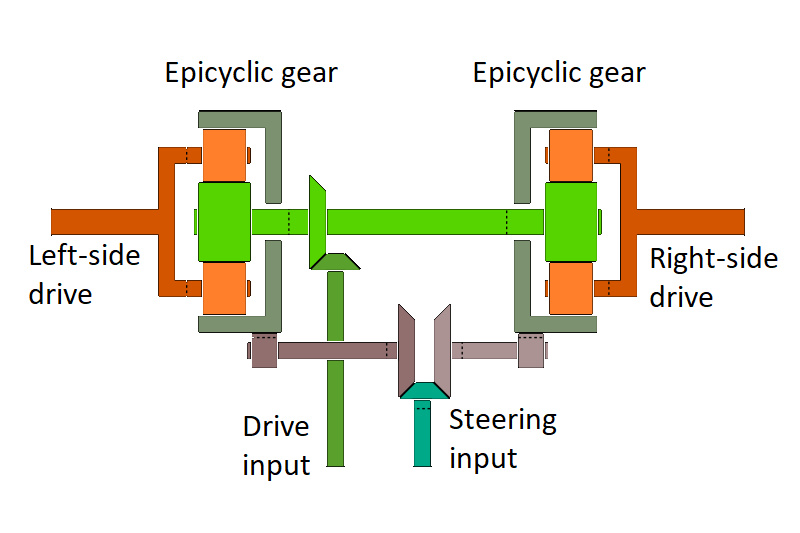
AndrewDressel, Differential steering mechanism, sous licence CC BY-SA 4.0, via Wikimedia Commons
Avec un mécanisme à double différentiel, il n’y a pas de différence fondamentale entre tourner en mouvement et pivoter sur place; mécaniquement, les deux manœuvres fonctionnent de la même manière. Lorsque la transmission est au point mort, le couple est transmis uniquement par le mécanisme de direction, ce qui fait tourner les demi-arbres en sens opposés et permet au véhicule de pivoter sur place. Par conséquent, pour les chars équipés d’un système de direction à double différentiel, la vitesse de pivotement changera avec l’ajout de la nouvelle mécanique de direction, et pour certains véhicules, le temps nécessaire pour effectuer un pivot pourrait augmenter.
L’une des particularités de cette conception est que le rayon de braquage est plus grand que celui des véhicules équipés de boîtes de vitesses latérales ou de mécanismes de direction planétaires; il dépend de la différence de vitesse de rotation entre les deux demi-arbres. Cependant, la vitesse de rotation maximale du différentiel est limitée, et celle de l’arbre de sortie de la transmission varie selon le rapport engagé. Ainsi, si la différence absolue maximale de vitesse entre les demi-arbres (en tr/min) reste constante, la proportion entre ces vitesses dépend du rapport actuellement engagé. Le rayon de braquage minimal augmente donc en fonction du rapport sur lequel roule le véhicule. Par exemple, sur le char M1A1 Abrams, le rayon de braquage calculé varie selon le rapport comme suit:
1 - 5,8 m (19,1 ft), 2 - 11,3 m (37,1 ft), 3 - 17,9 m (58,7 ft), 4 - 26,9 m (88,3 ft).
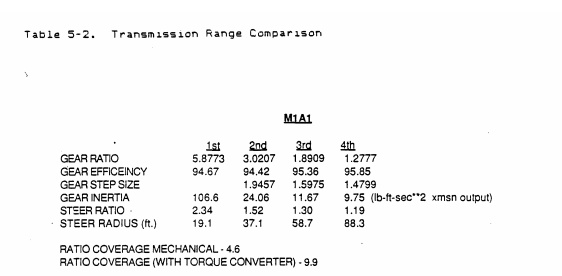
Edwards, J. et Brayer, R., AGT 1500 Powerpack Improvement Project (M1 TMEPS), Vol. I, General Dynamics Land Systems pour l’U.S. Army TACOM, contrat DAAE07-87-C-R006, mars 1991, tableau 5-2, p. 65. Numéro d’accès DTIC ADA234998.
Pour plusieurs autres chars, le rayon de braquage minimal sur le rapport le plus élevé peut atteindre 30 à 40 mètres, voire parfois 70 mètres. Les chars équipés de systèmes de direction à double différentiel atteignent ainsi un niveau de conservation de la vitesse en virage inégalé parmi les véhicules à chenilles, au prix d’un rayon de braquage minimal accru.
Il convient de noter que, de par leur conception, les transmissions utilisant un mécanisme de direction à double différentiel sont dépourvues des embrayages latéraux qui permettraient autrement de freiner une seule chenille indépendamment. Par conséquent, le freinage indépendant d’une chenille suggéré par certains joueurs lors du précédent serveur de développement est fondamentalement impossible sur les véhicules dotés d’un mécanisme de direction à double différentiel.
Toutefois, à la suite du précédent test, nous avons implémenté une fonction de rétrogradation qui se déclenche dès que le frein (ou la touche de marche arrière) est actionné en virage. Cela permet aux joueurs de réduire activement leur rayon de braquage et de mieux contrôler leur véhicule.

Vous pouvez tester cette mécanique sur le serveur de développement de la mise à jour majeure Eagle’s Shadow avec toutes les variantes des M1 Abrams, TKX, Type 10 et Type 90, ainsi qu’avec l’AMX-32 et tous les véhicules basés sur les plateformes AMX-30 ou Leopard 2 (à l’exception du Leopard 2K). La mécanique de direction à double différentiel a été volontairement omise sur le Leopard 2K, ce qui vous permet de comparer clairement sa maniabilité à celle des autres véhicules de la même famille. N’hésitez pas à nous faire part de vos retours.
Double transmission
Pour les véhicules équipés d’une double transmission, comme l’ensemble des chars soviétiques de la série T et leurs dérivés, un mécanisme de direction entièrement fonctionnel a été implémenté. En réalité, ces véhicules disposent d’une boîte de vitesses distincte pour chaque chenille; en virage, la transmission de la chenille intérieure (la plus lente) passe sur un rapport inférieur, au maximum un cran en dessous du rapport engagé pour la chenille extérieure. C’est désormais reproduit en jeu! De plus, l’engagement des rapports peut être partiel. Par exemple, les sixième et septième rapports peuvent en pratique fonctionner simultanément, car les embrayages patinent. Le virage s’effectue ainsi de manière fluide plutôt que par paliers.
Cependant, le rayon de braquage dépend aussi du rapport entre les vitesses de rotation des demi-arbres. Par conséquent, en virage sur des rapports “courts” (ceux pour lesquels l’écart de vitesse entre les rapports est minime), le rayon de braquage peut être assez grand. Par exemple, sur les T-64 et T-72, le rayon de braquage varie selon le rapport engagé comme suit:
1 - 2,79 m, 2 - 6,04 m, 3 - 13,42 m, 4 - 13,93 m, 5 - 10,23 m, 6 - 10,1 m, 7 - 8,76 m.
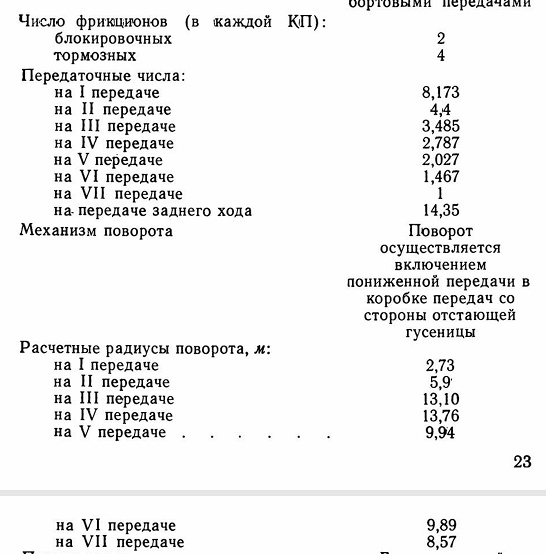
Source: Char T-72A. Description technique et instructions d’utilisation. Livre premier / Ministère de la Défense de l’URSS. — M. : Voenizdat, 1986. — Page 31 (original en russe: Танк Т-72А. Техническое описание и инструкция по эксплуатации. Книга первая / Министерство обороны СССР. — М. : Воениздат, 1986)
Comme on peut le voir, le rayon de braquage sur les 3e et 4e rapports est nettement plus grand que sur les 5e à 7e rapports, précisément à cause des rapports “courts”.
À l’inverse, les boîtes de vitesses latérales du T-80 utilisent des rapports “longs” (rendus possibles par l’installation d’un moteur à turbine à gaz), et les rayons de braquage sur les rapports inférieurs ne dépassent pas ceux des rapports supérieurs:
1er — 2,8 m, 2e — 5,55 m, 3e — 8,63 m, 4e — 8,86 m.
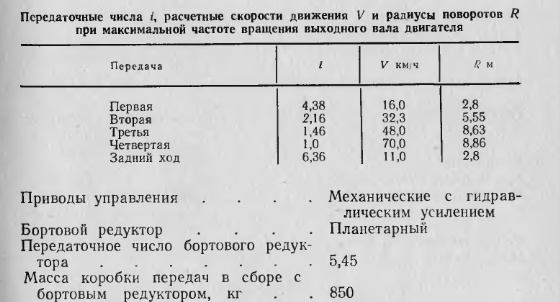
Source: Char T-80B. Description technique et instructions d’utilisation. Livre premier / Ministère de la Défense de l’URSS. — M. : Voenizdat, 1984 — Page 25 (original en russe: Танк Т-80Б. Техническое описание и инструкция по эксплуатации. Книга первая / Министерство обороны СССР. — М. : Воениздат, 1984)
Il convient toutefois de noter que les rayons de braquage indiqués dans la documentation technique sont souvent théoriques, calculés uniquement à partir des rapports cinématiques des engrenages de la transmission, et peuvent ne pas tenir compte du glissement des chenilles ni du moment d’inertie du véhicule, deux facteurs qui augmentent le rayon de braquage réel.
Tout comme le double différentiel, la double transmission bénéficiera de la mécanique de rétrogradation en virage, qui s’active lorsque vous freinez. Vous pouvez tester les mécaniques de double transmission sur tous les véhicules de la série T: les T-64, T-72, T-80 et T-90, ainsi que sur les autres véhicules basés sur ces plateformes.
Mécanismes de direction planétaires
Le troisième type de mécanisme de direction repose sur l’utilisation de mécanismes de direction planétaires (épicycloïdaux). En réalité, ce mécanisme enclenche un réducteur du côté intérieur (le plus lent) pour effectuer un virage à grand rayon, et débraye puis actionne le frein pour effectuer un virage serré. Cette conception réduit la perte de vitesse dans les virages larges tout en permettant des virages rapides et plus serrés, au prix toutefois d’une perte de vitesse. En jeu, cela fonctionne ainsi: lorsque vous amorcez un virage léger par de brèves pressions sur la touche de virage ou par une légère inclinaison de l’axe de la manette, un réducteur est enclenché du côté intérieur; à l’inverse, si vous tournez en maintenant la touche de virage enfoncée ou en inclinant fortement l’axe de la manette, le mécanisme fonctionne de la même manière que sur les véhicules équipés uniquement de simples embrayages latéraux (comme le T-34). En revanche, lors d’un pivot, le virage s’effectuera toujours autour de la chenille immobilisée.
Contrairement aux systèmes de direction à double transmission ou à double différentiel, les mécanismes de direction planétaires permettent de freiner indépendamment les chenilles gauche et droite, offrant ainsi un meilleur contrôle. De plus, lorsqu’un réducteur est enclenché, le rayon de braquage reste constant quel que soit le rapport engagé, car le rapport de vitesse entre les chenilles intérieure et extérieure reste le même. Cependant, ces mécanismes ne compensent pas la perte de vitesse qui se produit en virage.
Vous pouvez tester les mécaniques des systèmes de direction planétaires sur de nombreux véhicules. La liste complète est disponible dans les notes de mise à jour préliminaires du serveur de développement. Les T-54 et T-44 sont d’excellents exemples pour comparer des véhicules avec et sans cette mécanique de direction.
Si nous prévoyons de tester les systèmes de direction à double différentiel et à double transmission, ils ne seront pas inclus dans cette mise à jour majeure. La mécanique de direction planétaire pourrait en revanche être ajoutée dans cette mise à jour si aucun problème ne survient, car elle améliore la maniabilité des véhicules sans compromis ni inconvénient.
Caractéristiques de couple des turbomoteurs
Nous en avons terminé avec les mécanismes de direction, passons maintenant aux changements apportés aux moteurs. Pour commencer, revenons à un peu de théorie: comme vous le savez peut-être, les turbomoteurs sont fondamentalement similaires aux moteurs à réaction utilisés dans l’aviation. Mais les turboréacteurs utilisent les gaz produits pour propulser l’avion vers l’avant, tandis que les turbomoteurs les utilisent pour entraîner une turbine libre (de puissance) distincte, qui transmet ensuite le couple obtenu aux chenilles.
Contrairement aux moteurs à combustion interne à pistons, les turbomoteurs produisent un couple considérable à bas régime (tr/min). Cela s’explique par le fait que la vitesse de rotation de l’arbre de la turbine de puissance est indépendante de celle des arbres de turbine du générateur de gaz, si bien que ce dernier peut fonctionner à sa puissance maximale même lorsque l’arbre de la turbine de puissance est immobile ou tourne à très basse vitesse. Dans ces conditions, le couple est à son maximum, puis il diminue à mesure que la vitesse de rotation augmente, comme vous pouvez le voir sur les graphiques ci-dessous.
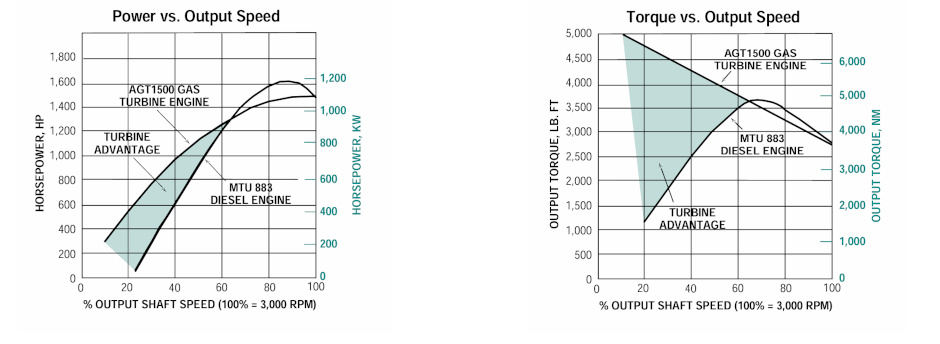
Source: Honeywell International Inc., AGT1500 Turbine Technology: How to Be Quick and Smart, PA00-2613, mai 2000, p. 2.
|
|
|
|---|
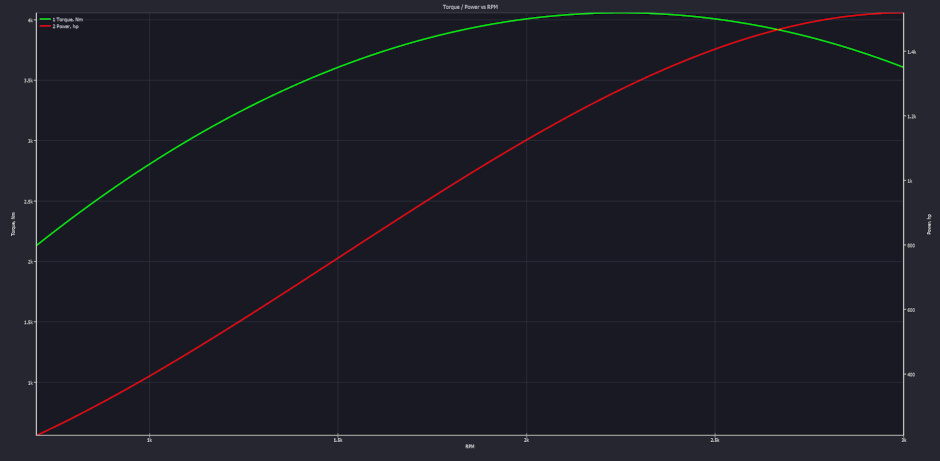
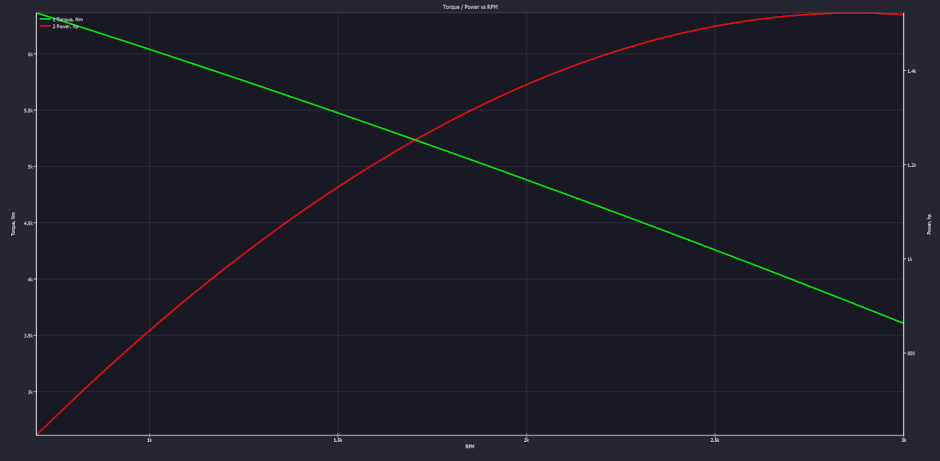

Avant/Après. Couple et puissance de sortie de l’AGT1500 en fonction du régime (tr/min). En vert, le couple; en rouge, la puissance de sortie.
Cette relation entre couple et régime permet d’utiliser des transmissions comportant moins de rapports. Nous avons implémenté une courbe de performance pleins gaz précise (la variation du couple en fonction du régime moteur) pour les turbomoteurs. Par conséquent, nous allons supprimer les rapports intermédiaires utilisés jusqu’ici sur les chars à turbine à gaz, car il s’agit de rapports initialement implémentés pour simuler le comportement du moteur et de la transmission en l’absence de liaison cinématique rigide entre les chenilles et le moteur ou le générateur de gaz. Cela concernera donc tous les chars équipés de convertisseurs de couple et de turbomoteurs.
Les convertisseurs de couple fonctionnent de manière similaire, en augmentant le couple lorsque la roue de turbine “glisse” par rapport à la roue de pompe. Mais c’est un sujet pour une autre fois, car nous prévoyons d’implémenter la mécanique des convertisseurs de couple dans les prochaines mises à jour.
Restez à l’écoute pour plus de détails, donnez-nous votre avis sur les nouvelles mécaniques de direction et à bientôt sur le champ de bataille!